
 EN


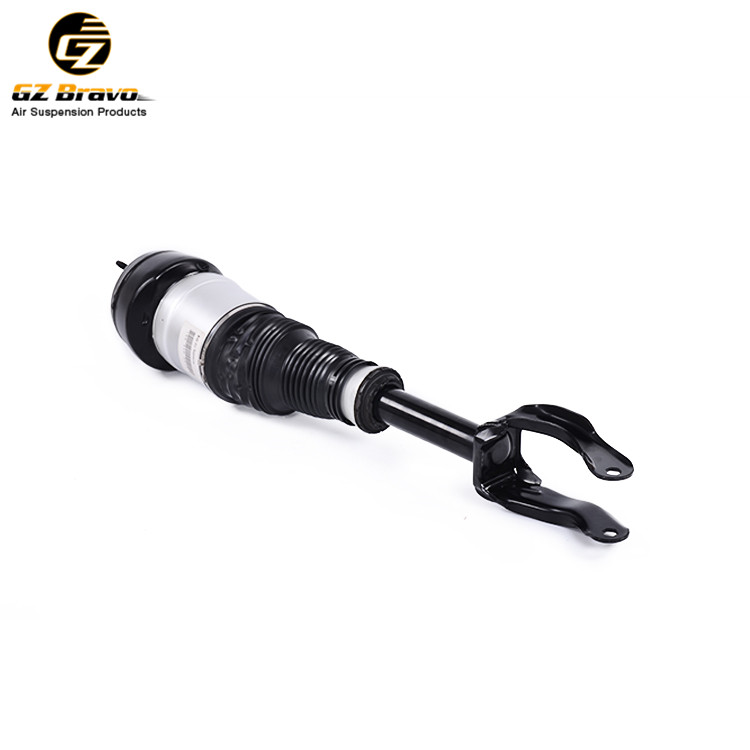
Ადაპტური საკაბლო სისტემა სისტემები წარმოადგენენ ძირეულ ცვლილებას მანქანების სიმშვიდის, მართვის დინამიკისა და მგზავრთა კომფორტის მართვის მეთოდში. თანამედროვე ადაპტური სასრულების სისტემები იყენებენ საკმაოდ რთულ ელექტრონულ კონტროლს, რათა უწყვეტად მონიტორინგის ქვეშ დაიჭიროს გზის მდგომარეობა და მანქანის მოძრაობის მახასიათებლები, რეალურ დროში ცვლილებების შეტანით სასრულების ხელოვნურ მკვრივობასა და დამკვრელობას. ამ ადაპტური სასრულების სისტემები გახდა საჭიროების საგანძური ლაქსურ ავტომობილებში, სპორტულ მანქანებში და კომერციულ გამოყენებაში, სადაც სიზუსტის მართვა და მუდმივი კომფორტი განსაკუთრებით მნიშვნელოვანია. ადაპტური სასრულების სისტემების მუშაობის ტექნოლოგიების გაგება აჩვენებს, თუ როგორ ახერხებენ თანამედროვე მანქანები მართვის სიმგრძნობარობასა და სიმშვიდის მოსახერხებელ და კონტროლირებად მოძრაობას სხვადასხვა მართვის პირობებში.

Ადაპტური სასრულების სისტემების ძირეული მიზანია დინამიური რეგულირების უზრუნველყოფა მძღოლის ჩარევის ან ხელით რეჟიმის არჩევის გარეშე. რეალური დროის კონტროლი ადაპტური სასრულების სისტემებში დამოკიდებულია სენსორების, პროცესორებისა და აქტუატორების კოორდინირებულ ქსელზე, რომელიც მილიწამების ინტერვალებში მუშაობს. ეს ინტეგრაცია ქმნის ადაპტური სასრულების სისტემებს, რომლებიც მყისიერად პასუხობენ გზის ზედაპირის, მანქანის ტვირთის, სტერინგის შეყვანის და აჩქარების ძალების ცვლილებებს. შედეგად მიიღება სასრულების პლატფორმა, რომელიც მაღალი სისტემური ეფექტურობას არჩევს ავტომაგისტრალზე მოძრაობის, მკვეთრი მოხვევების, უხეში ტერენის და ავარიული მანევრების დროს, ხოლო ერთდროულად ინარჩუნებს მგზავრთა კომფორტსა და მანქანის სტაბილურობას.
Სენსორები და მონაცემების შეგროვების ტექნოლოგია
Რეალური დროის გაზომვის სისტემები
Ადაპტური სასრულების სისტემები სრულიად ეყრდნობიან სწორი, უწყვეტი მონაცემების შეგროვებას მანქანის სხვადასხვა წერტილში მოთავსებული სენსორებიდან. შასიზე მიმაგრებული აჩქარების მეასრულები რეალურ დროში აზომავენ ვერტიკალურ, ლატერალურ და ლონგიტუდინალურ მოძრაობას და ამ ინფორმაციას გადასცემენ კონტროლის ერთეულს გზის შემოხედვის და მანქანის დინამიკის შესახებ. სასრულების სიგრძის სენსორები თითოეული ბორბლის მდებარეობასა და სიჩქარეს აკონტროლებენ, რაც ადაპტური სასრულების სისტემებს საშუალებას აძლევს განსაზღვრონ, არის თუ არ ბორბლები შეკუმშული ან გაშლილი. სტერინგის კუთხის სენსორები და ბორბლის სიჩქარის სენსორები მძღოლის სურვილის და ტირების მიბმის პირობების შესახებ დამატებით კონტექსტს აწარმოებენ, რაც ადაპტური სასრულების სისტემებს საშუალებას აძლევს დინამიკური მოვლენების სრული განვითარებამდე სასრულების შესატყობარო შეცვლების წინასწარ განსაზღვრას.
Ადაპტური სასრულების სისტემების სრულყოფილება მდგომარეობს იმაში, თუ რამდენად სწრაფად და სწორად ახდენენ ეს სენსორები კომუნიკაციას ცენტრალურ კონტროლ მოდულთან. თანამედროვე ადაპტური სასრულების სისტემები წამში ასობით ჯერ აღიღებენ სენსორების მონაცემებს, რაც ქმნის მანქანის ქცევის დეტალურ სურათს, რომელიც ნებისმიერი ნაკლებად სწრაფი ნიმუშების აღების სიხშირით მისაღებად იქნებოდა შეუძლებელი. ამ მაღალი სიხშირის მონაცემთა შეგროვება უზრუნველყოფს ადაპტური სასრულების სისტემებს გამოავლინონ გზის ნაკლებად შემჩნევადი არეულობები, მაგალითად პატარა ბურღულები ან ზედაპირის ტექსტურის ცვლილებები, ბევრად ადრე, ვ чем ისინი გამოიწვევენ შემჩნევად ვერტიკალურ მოძრაობას ტრადიციული სასრულების დიზაინში.
Სენსორების სიზუსტე და სიმდგრადობა
Ადაპტური სასრულების სისტემების ეფექტურობა პირდაპირ პროპორციულია სენსორების სიზუსტესა და სიმდგრადობას. ჰიდრავლიკურ და პნევმატურ წრედებში მოთავსებული წნევის სენსორები უზრუნველყოფს ადაპტური სასრულების სისტემების სითხის წნევის სწორი შენარჩუნებას ყველა ექსპლუატაციურ პირობაში. კონტროლის ერთეულში ინტეგრირებული ინერციული საზომი ერთეულები საშუალებას აძლევს ადაპტური სასრულების სისტემებს ავტომობილის მდგომარეობის მონიტორინგსა და სასრულების ტვირთის ცვლილებების წინასწარმეტყველებას. ხარისხიან ადაპტურ სასრულების სისტემებში რედუნდანტულობა არის ჩაშენებული, რომლის გამოც რამდენიმე სენსორი ერთი და იგივე ინფორმაციას აწოდებს კონტროლის ერთეულს, რათა სისტემის სიმდგრადობა მაღალი დარჩეს ერთი სენსორის გამოვლენის შემთხვევაშიც.
Ელექტრონული კონტროლის ალგორითმები და დამუშავება
Რეალური დროის გადაწყვეტილების მიღება
Ყოველი ადაპტური სასრულების სისტემის დაყენების ცენტრში მდებარეობს საკმაოდ სრულყოფილი ელექტრონული კონტროლის ერთეული, რომელიც ასრულებს სირთულეს მომხმარებლის სენსორების მონაცემების დამუშავებასა და სასრულების ოპტიმალური რეაგირების განსაზღვრას. ადაპტური სასრულების სისტემებში გამოყენებული ალგორითმები წინასწარმეტყველების მოდელირებას იყენებენ, რათა წინასწარ განსაზღვრონ მანქანის მოძრაობის მიმართულება მიმდინარე სტერინგის კუთხის, გზის სიჩქარისა და აჩქარების საფუძველზე. ადაპტური სასრულების სისტემები არ უბრალოდ რეაგირებენ სასრულების მოძრაობაზე მის მოხდენის შემდეგ, არამედ პროაქტიულად არეგულირებენ დამპინგსა და სპრინგის მკვრივობას, რათა არ დაიწყოს არასასურველი მოძრაობა. ეს წინასწარმეტყველების შესაძლებლობა არის ის, რაც ადაპტური სასრულების სისტემებს უფრო მარტივი, რეაქტიული სასრულების დიზაინებისგან გამოარჩევს, რომლებიც ცვლილების გამოვლენის შემდეგ მხოლოდ რეაგირებენ.
Ადაპტური სასრულების სისტემებში მოქმედებადი კონტროლის ალგორითმებს უნდა დაიცვან კომფორტისა და ეფექტურობის ერთდროული მოთხოვნები. როდესაც მანქანა მოძრაობს არასწორ გზაზე, ადაპტური სასრულების სისტემებს უნდა მისცენ პრიორიტეტი ვერტიკალურ მოსარგებლობას, რათა მინიმუმამდე შემცირდეს კაბინაში გადაეცემადი ხახუნები. ძლიერი მოხვევების დროს იგივე ადაპტური სასრულების სისტემები გადაადგილებენ პრიორიტეტს ლატერალურ მკვრავობას, რათა მართავდნენ სხეულის გადახრას და შენარჩუნებდნენ ტირების კონტაქტს გზასთან. ამ რეჟიმებს შორის უწყვეტი გადასვლელობა აჩვენებს მაღალი ხარისხის ადაპტური სასრულების სისტემებში მოწყობილი სიზუსტის და სიჭარბელის ხარისხს, სადაც მანქანა გრძნობს რეაგირებას მომხმარებლის მოთხოვნებზე, მაგრამ არ გრძნობს ხაშალს ან არასტაბილურობას.
Ხელოვნური ინტელექტი და მანქანური სწავლა
Ამჟამინდელი ადაპტური სასრულების სისტემები ყველორე უფრო მეტად იყენებენ მანქანური სწავლების ალგორითმებს, რომლებიც სწავლობენ და ადაპტირდებიან ფაქტობრივი მარშრუტების და გზის მახასიათებლების მიხედვით. ადვანსებული ადაპტური სასრულების სისტემები არ იყენებენ ფიქსირებულ ტიუნინგის რუკებს, არამედ შეძლებენ მარშრუტის მონაცემების ანალიზს და თანდათან გააუმჯობესონ სასრულების პარამეტრები იმ გზის პირობების მიხედვით, რომლებსაც მანქანა ხშირად ხვდება. ეს განვითარებადი ინტელექტი ნიშნავს, რომ ადაპტური სასრულების სისტემები დროთა განმავლობაში უფრო ეფექტური ხდებიან, რადგან იკრიბებენ უფრო მეტ ექსპლუატაციურ მონაცემებს. ზოგიერთი cao-კლასის ადაპტური სასრულების სისტემა ახლა იყენებს პრედიქტიულ ხელოვნურ ინტელექტს, რომელიც წინასწარ იკვლევს გზის მონაცემებს GPS-რუკების საშუალებით, რაც საშუალებას აძლევს ადაპტური სასრულების სისტემებს მანქანის გზის უფრო რთულ მონაკვეთებზე მიღწევამდე უკვე დაიწყონ სასრულების პარამეტრების რეგულირება.
Აქტუატორები და რეგულირების ტექნოლოგიები
Ელექტრომაგნიტური დამპერის მარეგულირებლები
Ელექტრომაგნიტური დამპერები წარმოადგენენ თანამედროვე ადაპტური სასრულების სისტემებში ყველაზე ხშირად გამოყენებულ აქტუატორულ ტექნოლოგიას. ამ დამპერებში მცირე ელექტრო სოლენოიდებია განთავსებული, რომლებიც შიგა გასასვლელებში ზეთის გასვლის სიჩქარეს ცვლის, რაც ადაპტური სასრულების სისტემებს საშუალებას აძლევს დამპინგის ძალის რეგულირებას მექანიკური მოქმედების ან დაყოვნების გარეშე განახორციელებას. ადაპტური სასრულების სისტემებში ელექტრომაგნიტური დამპერების რეაგირების დრო ჩვეულებრივ 50 მილიწამზე ნაკლებია, რაც საშუალებას აძლევს ადაპტური სასრულების სისტემებს გზის პირობების ცვლილებებზე მძღოლის მიერ ტრადიციული სასრულების მართვის ხელოვნური რეგულირების ვერსიაზე უფრო სწრაფად ადაპტირებას. ელექტრომაგნიტური დამპერების სიზუსტე ნიშნავს, რომ ადაპტური სასრულების სისტემებს შეუძლიათ მარცხენა და მარჯვენა მხარეების დამოუკიდებელი რეგულირება, რაც აუმჯობესებს მანქანის მართვის ბალანსს ასიმეტრიული მანევრების ან განუსაზღვრელი გზის ზედაპირების დროს.
Ადაპტური სასრულების სისტემებში ელექტრომაგნიტური აქტუატორების მხარდაჭერად საჭიროებული ელექტრო არქიტექტურა უნდა იყოს შესაძლებელი სწრაფი ჩართვა-გამორთვა და სიზუსტით დაკონტროლებული დენის მარეგულირებლობა. კონტროლის მოდულში მაღალი სიმძლავრის ტრანზისტორების მასივები სოლენოიდებს ენერგიას აწოდებენ მილიონობით ჯერ ტიპური სამარშრუტო დღის განმავლობაში, რაც ადაპტური სასრულების სისტემების მიერ გამოსაყენებლად შესაძლებელი დამპინგის მიუდარებლად გაფართოებულ დიაპაზონს ქმნის. ამ უწყვეტი რეგულირების შესაძლებლობა ადაპტური სასრულების სისტემებს საშუალებას აძლევს მაქსიმალური სასრულების შედეგიანობის შენარჩუნებას მთელი სამარშრუტო პირობების სპექტრის განმავლობაში მძღოლის ჩარევის ან რეჟიმის არჩევის გარეშე.
Პნევმატური და ჰიდრავლიკური რეგულატორები
Ბევრი caრგი ადაპტური სასწრაფო სისტემა იყენებს პნევმატურ სპრინგებზე მოქმედებას, სადაც შეკუმშული ჰაერის კომპარტმენტები ინტეგრირებულია სასწრაფო კომპონენტებში. კონტროლის ერთეული მართავს ელექტრომაგნიტურ ვალვებს, რომლებიც რეგულირებენ ჰაერის წნევას ამ კომპარტმენტებში შესასვლელად ან გასასვლელად, რაც საშუალებას აძლევს ადაპტურ სასწრაფო სისტემებს რეალურ დროში შეცვალონ სპრინგის ხაშახი. ზოგიერთი ადაპტური სასწრაფო სისტემაში გამოყენებული ჰიდრავლიკური სისტემები აძლევენ მსგავს უპირატესობებს, სადაც პროპორციულად მართვადი ვალვები ჩანაცვლებენ ფიქსირებულ ხვრელებს და საშუალებას აძლევენ ადაპტურ სასწრაფო სისტემებს უწყვეტად შეცვალონ სითხის ნაკადი და წნევა. ეს სისტემები აძლევენ ადაპტურ სასწრაფო სისტემებს სპრინგისა და დემპირების მახასიათებლების დამოუკიდებელ მართვას, რაც უზრუნველყოფს ერთცვლადი რეგულირების სტრატეგიებზე უკეთეს შედეგებს.
Პნევმატური და ჰიდრავლიკური სისტემების უპირატესობა ადაპტური სასრულების სისტემებში მდგომარეობს მათ შესაძლებლობაში ერთდროულად შეცვალონ როგორც ხელოვნური მკვრივობა, ასევე ტვირთის აწევის შესაძლებლობა. ამ ორმაგი ფუნქციის რეგულირება ნიშნავს, რომ ადაპტური სასრულების სისტემები შეძლებენ მანქანის სიმაღლის გაზრდას მძიმე ტვირთის გადაყვანის დროს, შემდეგ კი მანქანის დაბალებას აეროდინამიკური წინააღმდეგობის შესამცირებლად მაგისტრალურ მოძრაობას დროს. ამ ტექნოლოგიების გამოყენებით შექმნილი ადაპტური სასრულების სისტემები ასევე შეძლებენ სასრულების მოსარგებლობის განაწილებას წინა და უკანა ბორბლებს შორის განსხვავებულად, რაც საშუალებას აძლევს ადაპტური სასრულების სისტემებს თითოეულ კუთხეში დამოუკიდებლად ოპტიმიზირებას როგორც მართვის ბალანსს, ასევე კომფორტს.
Ხშირად დასმული კითხვები
Როგორ აირჩევენ ადაპტური სასრულების სისტემები კომფორტსა და შესრულების რეჟიმებს შორის?
Ადაპტური სასრულების სისტემები არ ყოფილობენ ცალკე რეჟიმებზე, რომლებსაც მძღოლები ხელით ირჩევენ. ამის ნაცვლად, სრულყოფილი ალგორითმები უწყვეტად ანალიზის ქვეშ აყენებენ სენსორების მონაცემებს და ავტომატურად აგრესიულად არეგულირებენ სასრულების პარამეტრებს რეალურ დროში, რათა მიიღონ მიმდინარე საბაგირო პირობების შესაბამისი საუკეთესო შედეგი. ადაპტური სასრულების სისტემები აზომავენ მანქანის სიჩქარეს, სტერინგის შეყვანას, გვერდით აჩქარებას და გზის ზედაპირის ტექსტურას, შემდეგ დამპინგისა და სპრინგის მახასიათებლებს მიმდინარე საბაგირო სიტუაციის შესაბამისად მყისიერად არეგულირებენ. ეს უწყვეტი, უხვედრო ადაპტაცია ნიშნავს, რომ ადაპტური სასრულების სისტემები შეიძლება გამოიჩნდნენ კომფორტული მსუბუქი მაგისტრალური მოძრაობის დროს და ეფექტური მკაცრი მოხვევების დროს — ხშირად ერთი და იგივე მოგზაურობის განმავლობაში, მძღოლის ჩარევის გარეშე.
Რა არის ადაპტური სასრულების სისტემების ტიპიური რეაგირების დრო გზის ცვლილებებზე?
Თანამედროვე ადაპტური სასრულების სისტემები რეაგირებენ გზის ცვლილებებზე მილიწამებში: ელექტრომაგნიტური დამკავებლები აკეთებენ რეგულირებას ხუთიოდე მილიწამში, ხოლო პნევმატიკური რეგულატორები — ასზე ნაკლებ მილიწამში. ადაპტური სასრულების სისტემები წამში ასევე ასეულობით აღირიცხავენ სენსორების მონაცემებს, რაც საშუალებას აძლევს კონტროლის ალგორითმებს აღმოაჩინონ გზის არეგულარობები და დაიწყონ სასრულების რეგულირება მნიშვნელოვანი ვერტიკალური მოძრაობის წარმოქმნამდე. ამ სწრაფი რეაგირების შესაძლებლობა არის ის, რაც ადაპტური სასრულების სისტემებს უფრო კონტროლირებად აკეთებს ტრადიციულ პასიურ სასრულებებთან შედარებით, რადგან ისინი ამოიკლებენ არსებითად არ განვითარებულ არასასურველ რხევებს და არ აძლევენ მათ მიაღწიონ მანქანის კაბინას.
Შეიძლება თუ არა ადაპტური სასრულების სისტემები ერთდროულად გააუმჯობესონ საწვავის ეფექტურობა და უსაფრთხოება?
Კი, ადაპტური სასრულების სისტემები შეძლებს როგორც ეფექტურობის, ასევე უსაფრთხოების ოპტიმიზაციას სწრაფი რეალური დროის გარეშე ინტელექტუალური რეგულირებით. მაღალსიჩქარებიან გზებზე მოძრაობის დროს ადაპტური სასრულების სისტემები შეძლებენ დამაკავებისა და სიხშირის შემცირებას, რათა შეამცირონ გამოყენებული ძალები და გააუმჯობესონ საწვავის მოხმარება. დამაკავების ან აჩქარების დროს ადაპტური სასრულების სისტემები გაზრდის სიხშირეს, რათა თავიდან აიცილონ ტვირთის გადატანა, რომელიც შეიძლება შეამციროს მიბმა და დამაკავების შედეგიანობას შეამციროს. ადაპტური სასრულების სისტემები ასევე შეძლებენ მანქანის სიმაღლის შემცირებას მაღალსიჩქარებიან გზებზე აეროდინამიკური წინააღმდეგობის შესამცირებლად, შემდეგ კი მის სიმაღლის გაზრდას როგორც უხეში საფარებზე, ასევე პარკინგის დროს, რაც აჩვენებს, თუ როგორ ახერხებენ ადაპტური სასრულების სისტემები საერთო დინამიკური ოპტიმიზაციის მეშვეობით ერთდროულად არსებული საჭიროებების მართვას.