Nepriklausomas kampų valdymas geriausiam valdymui ir komforto pusiausvyrai užtikrinti
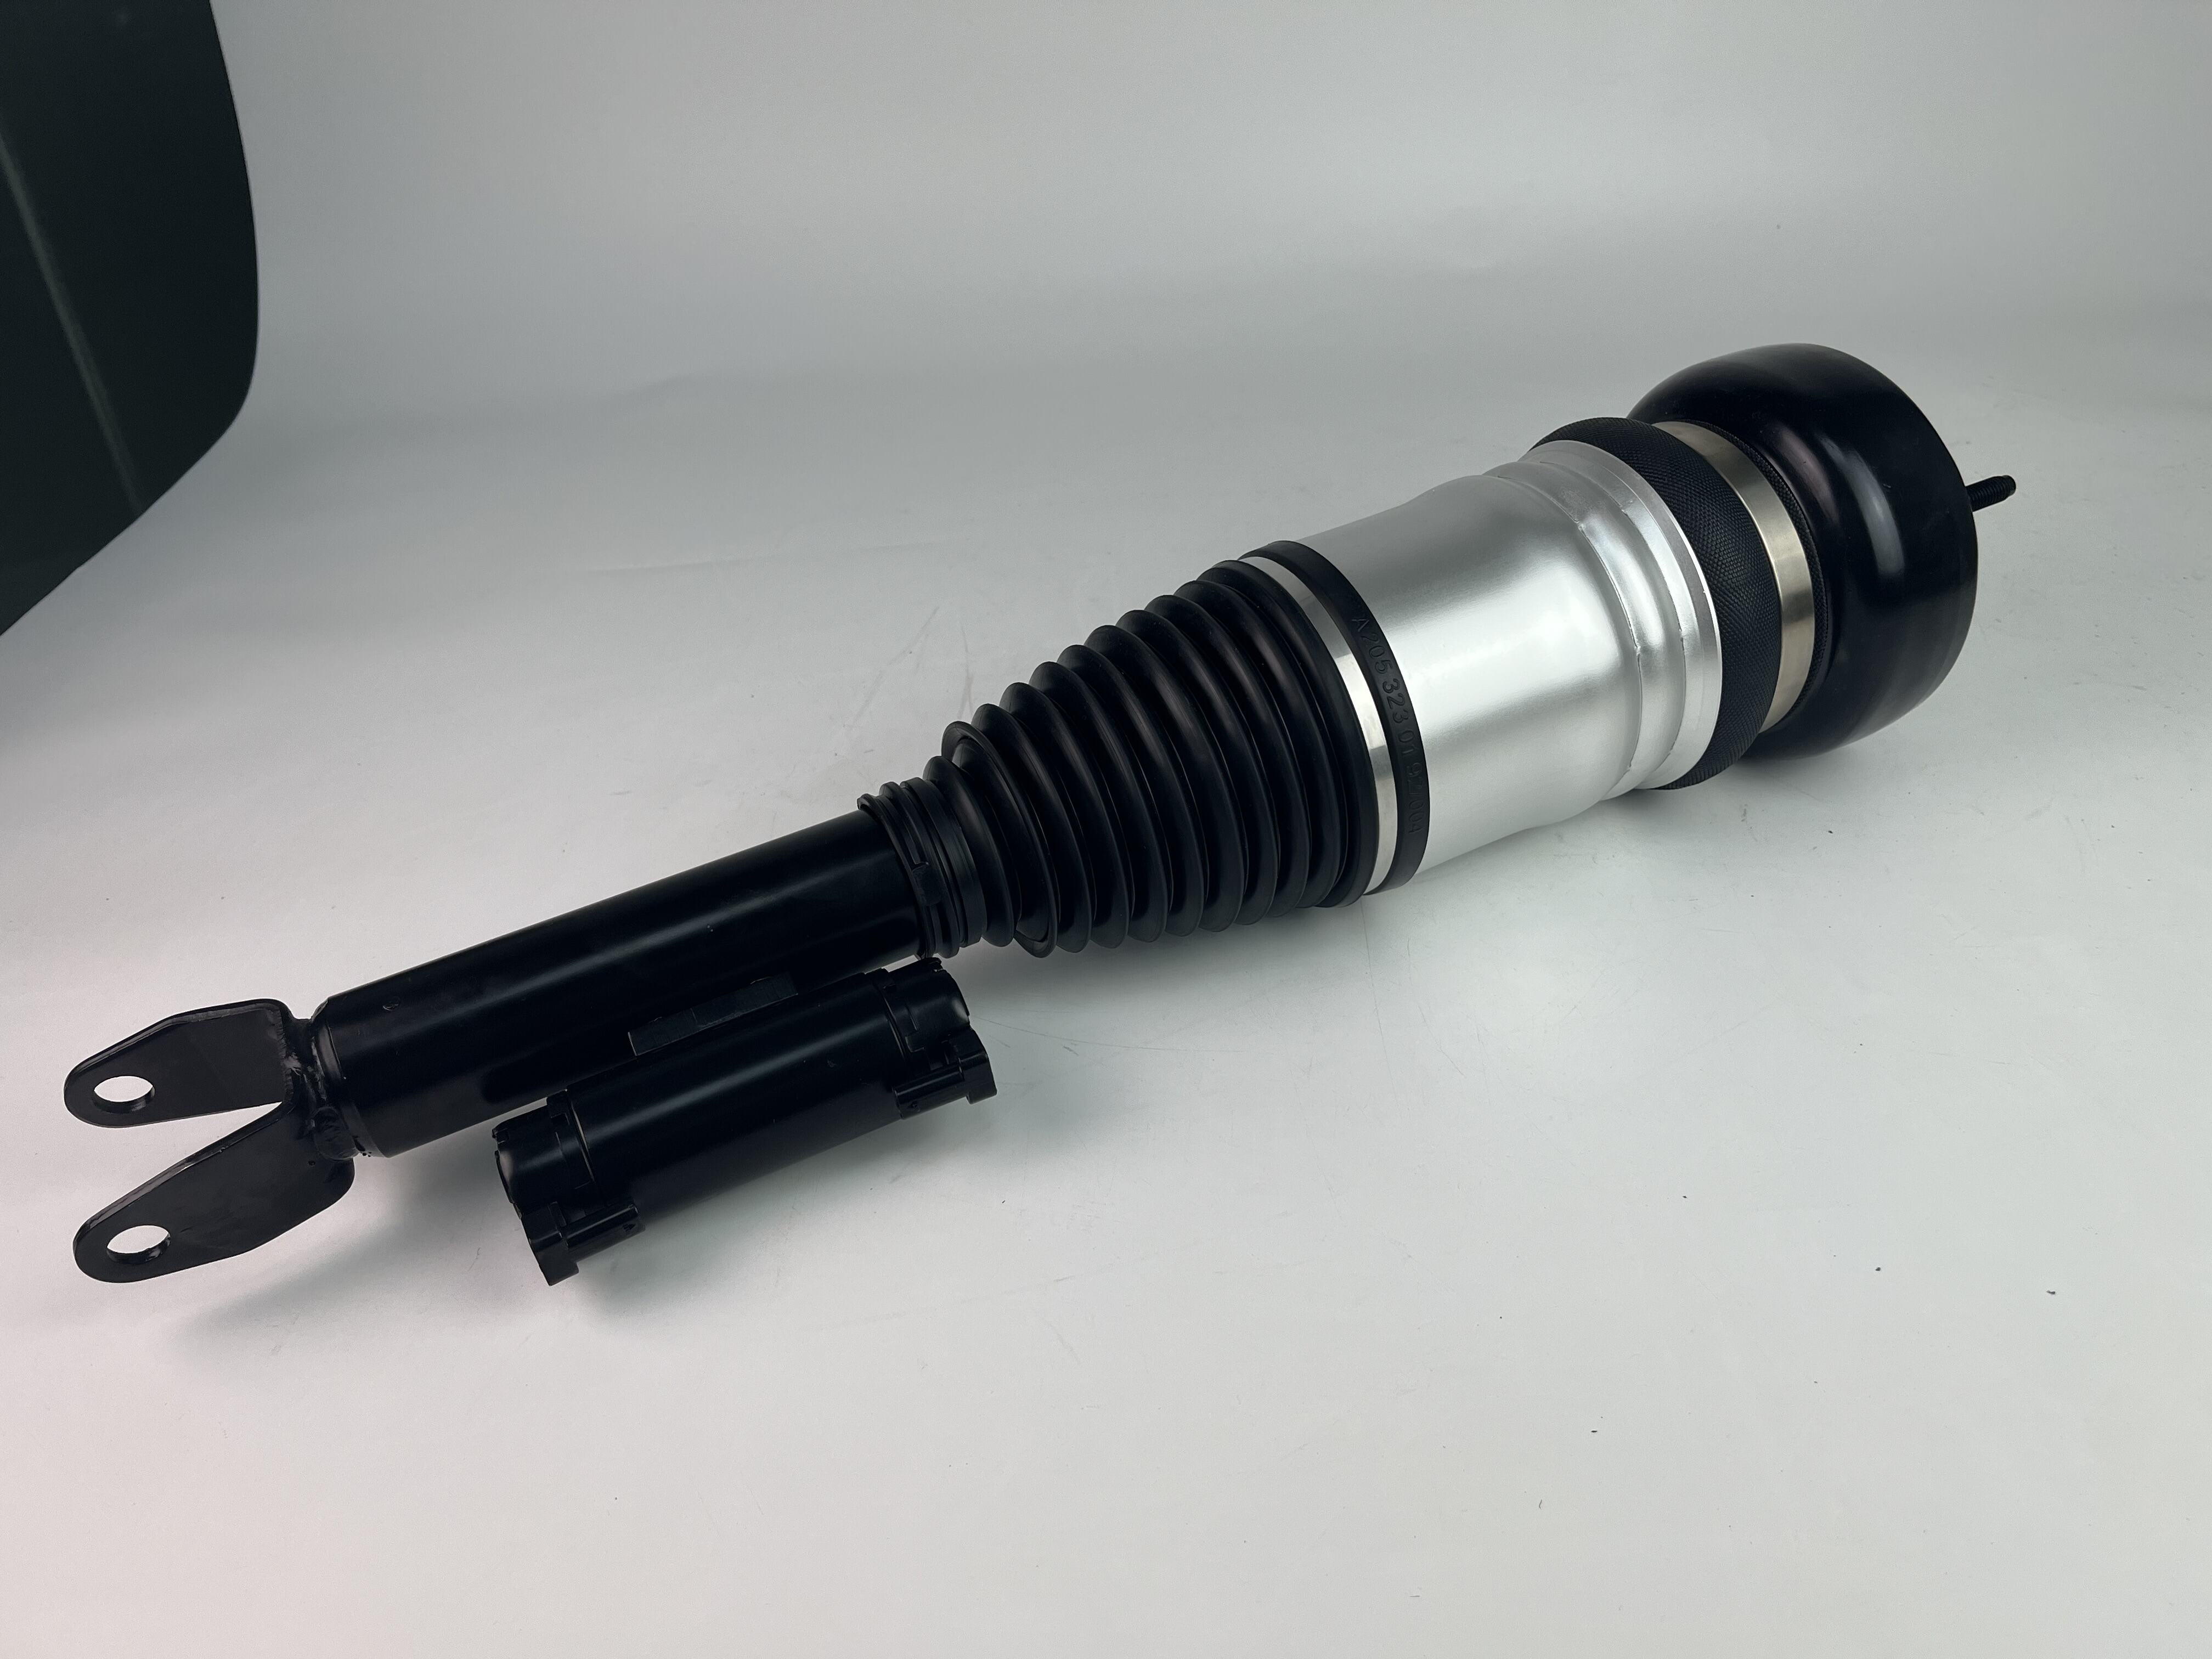
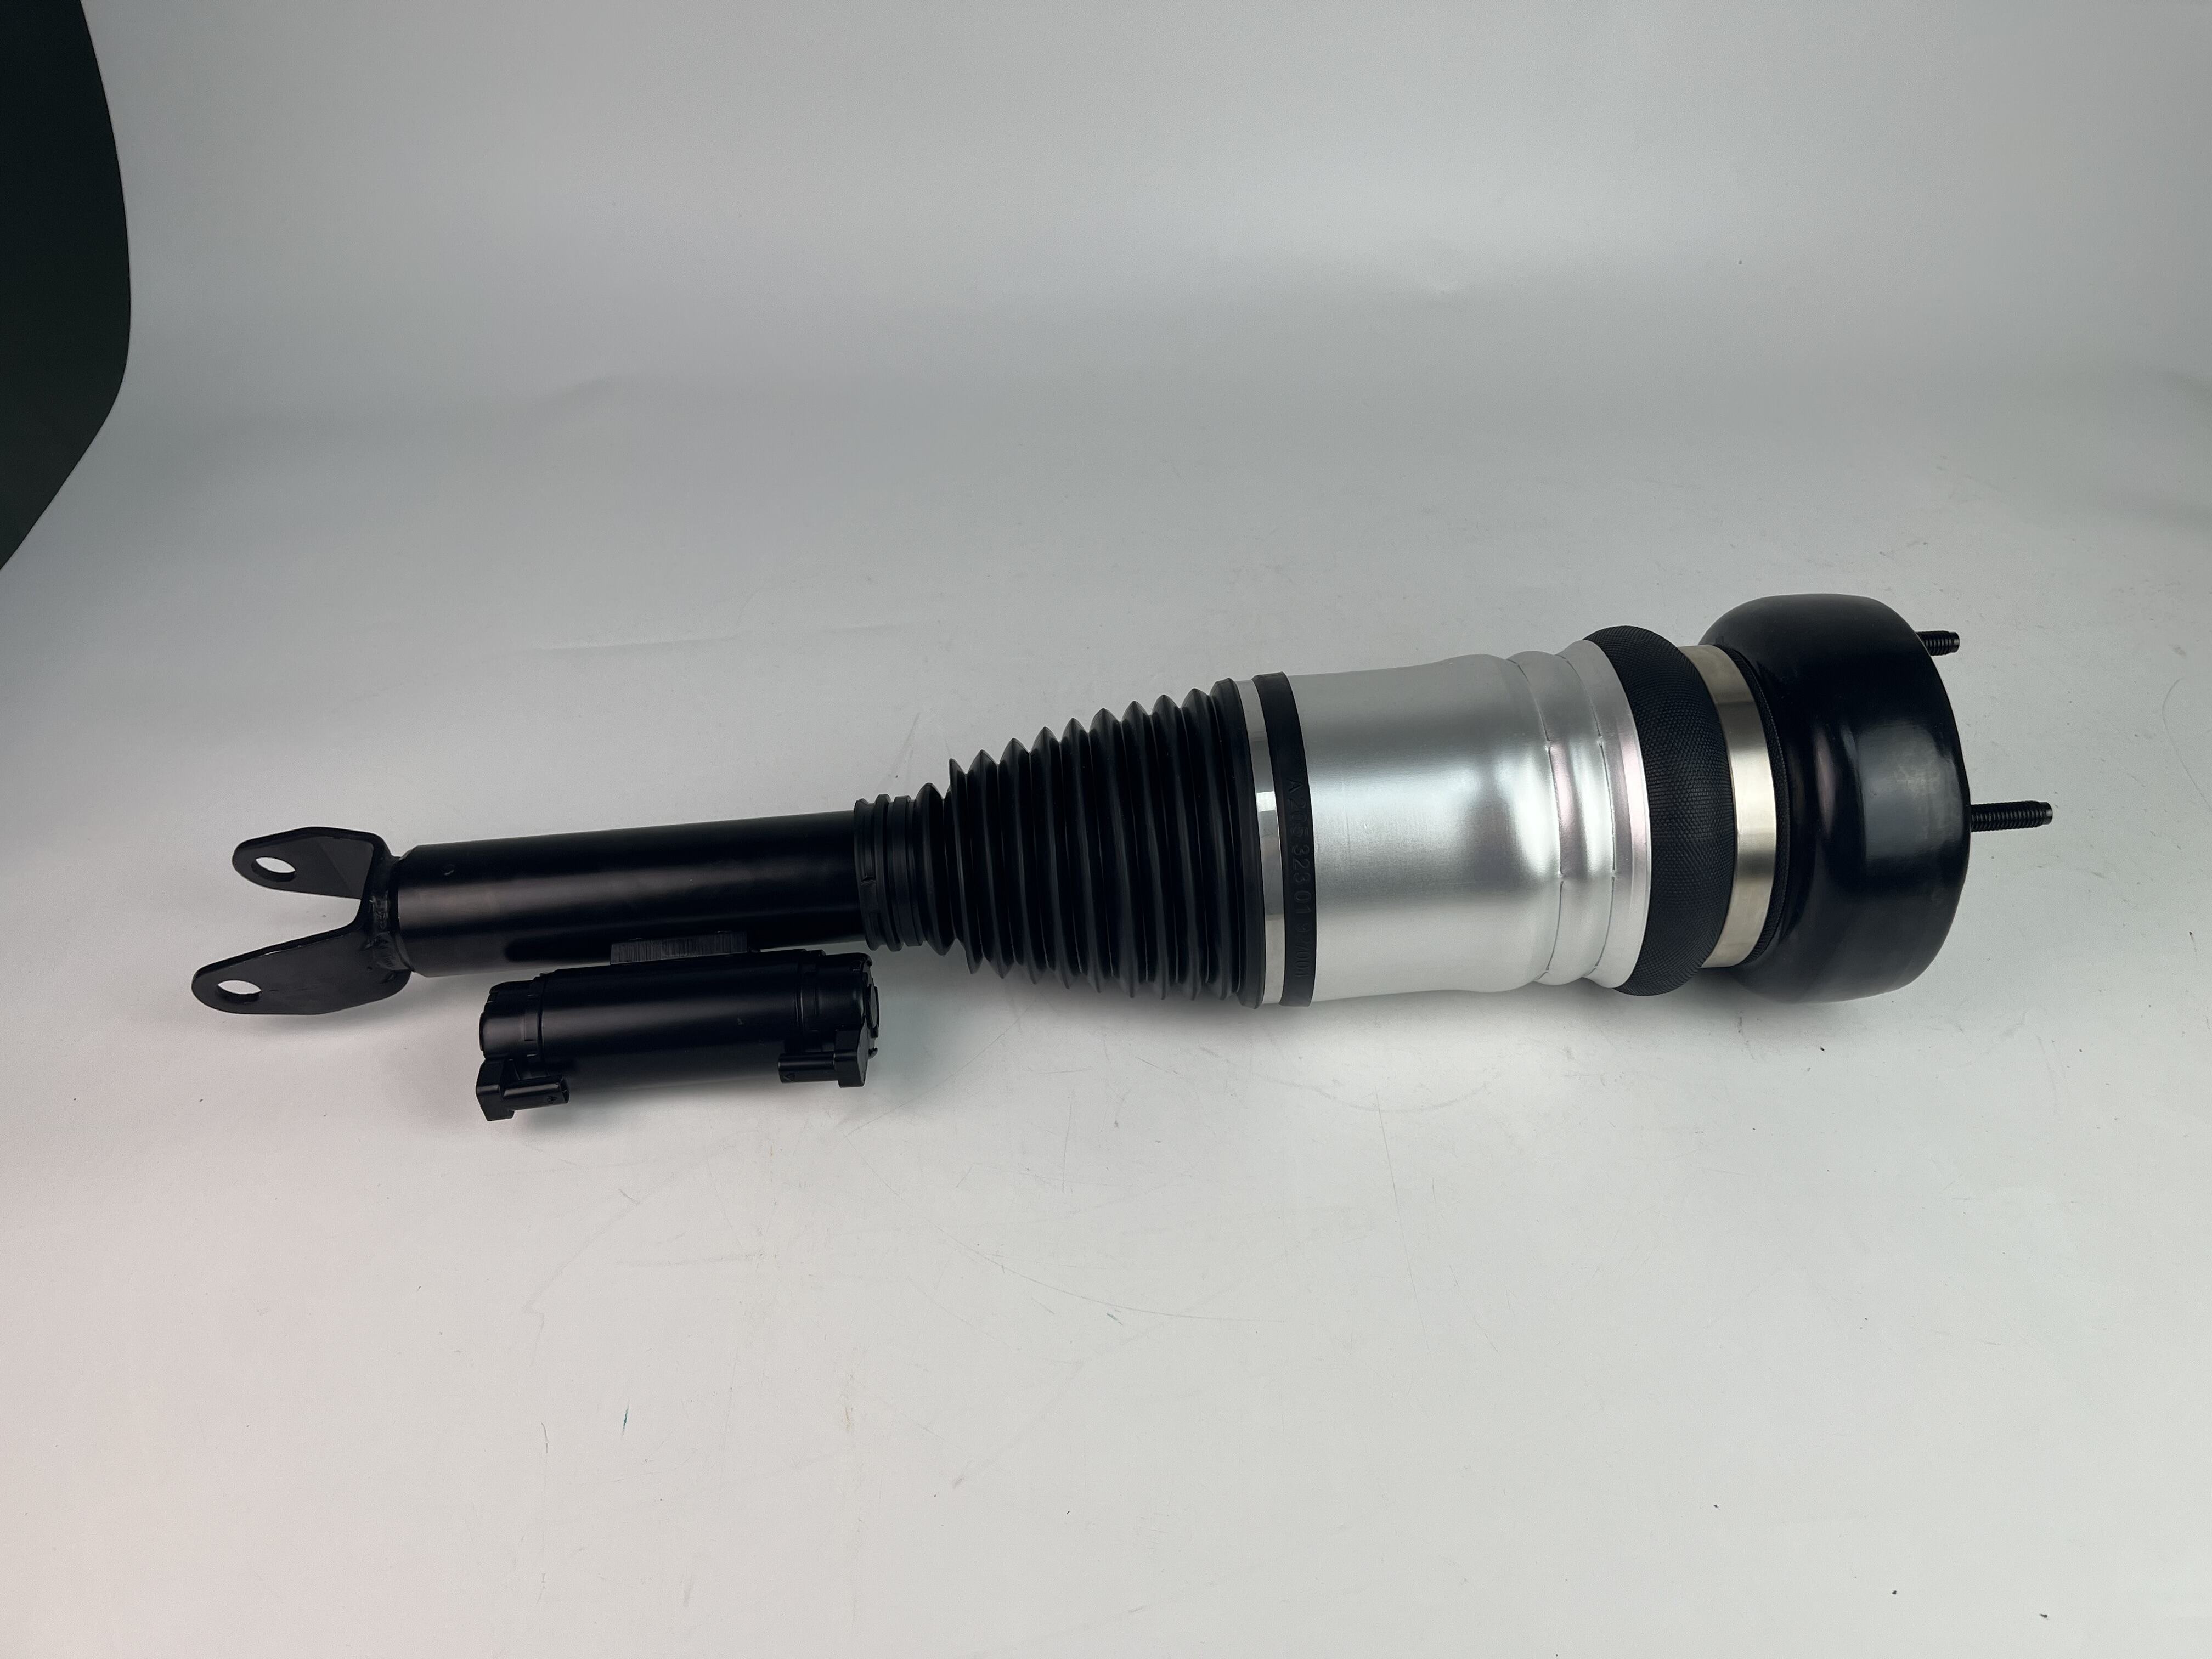
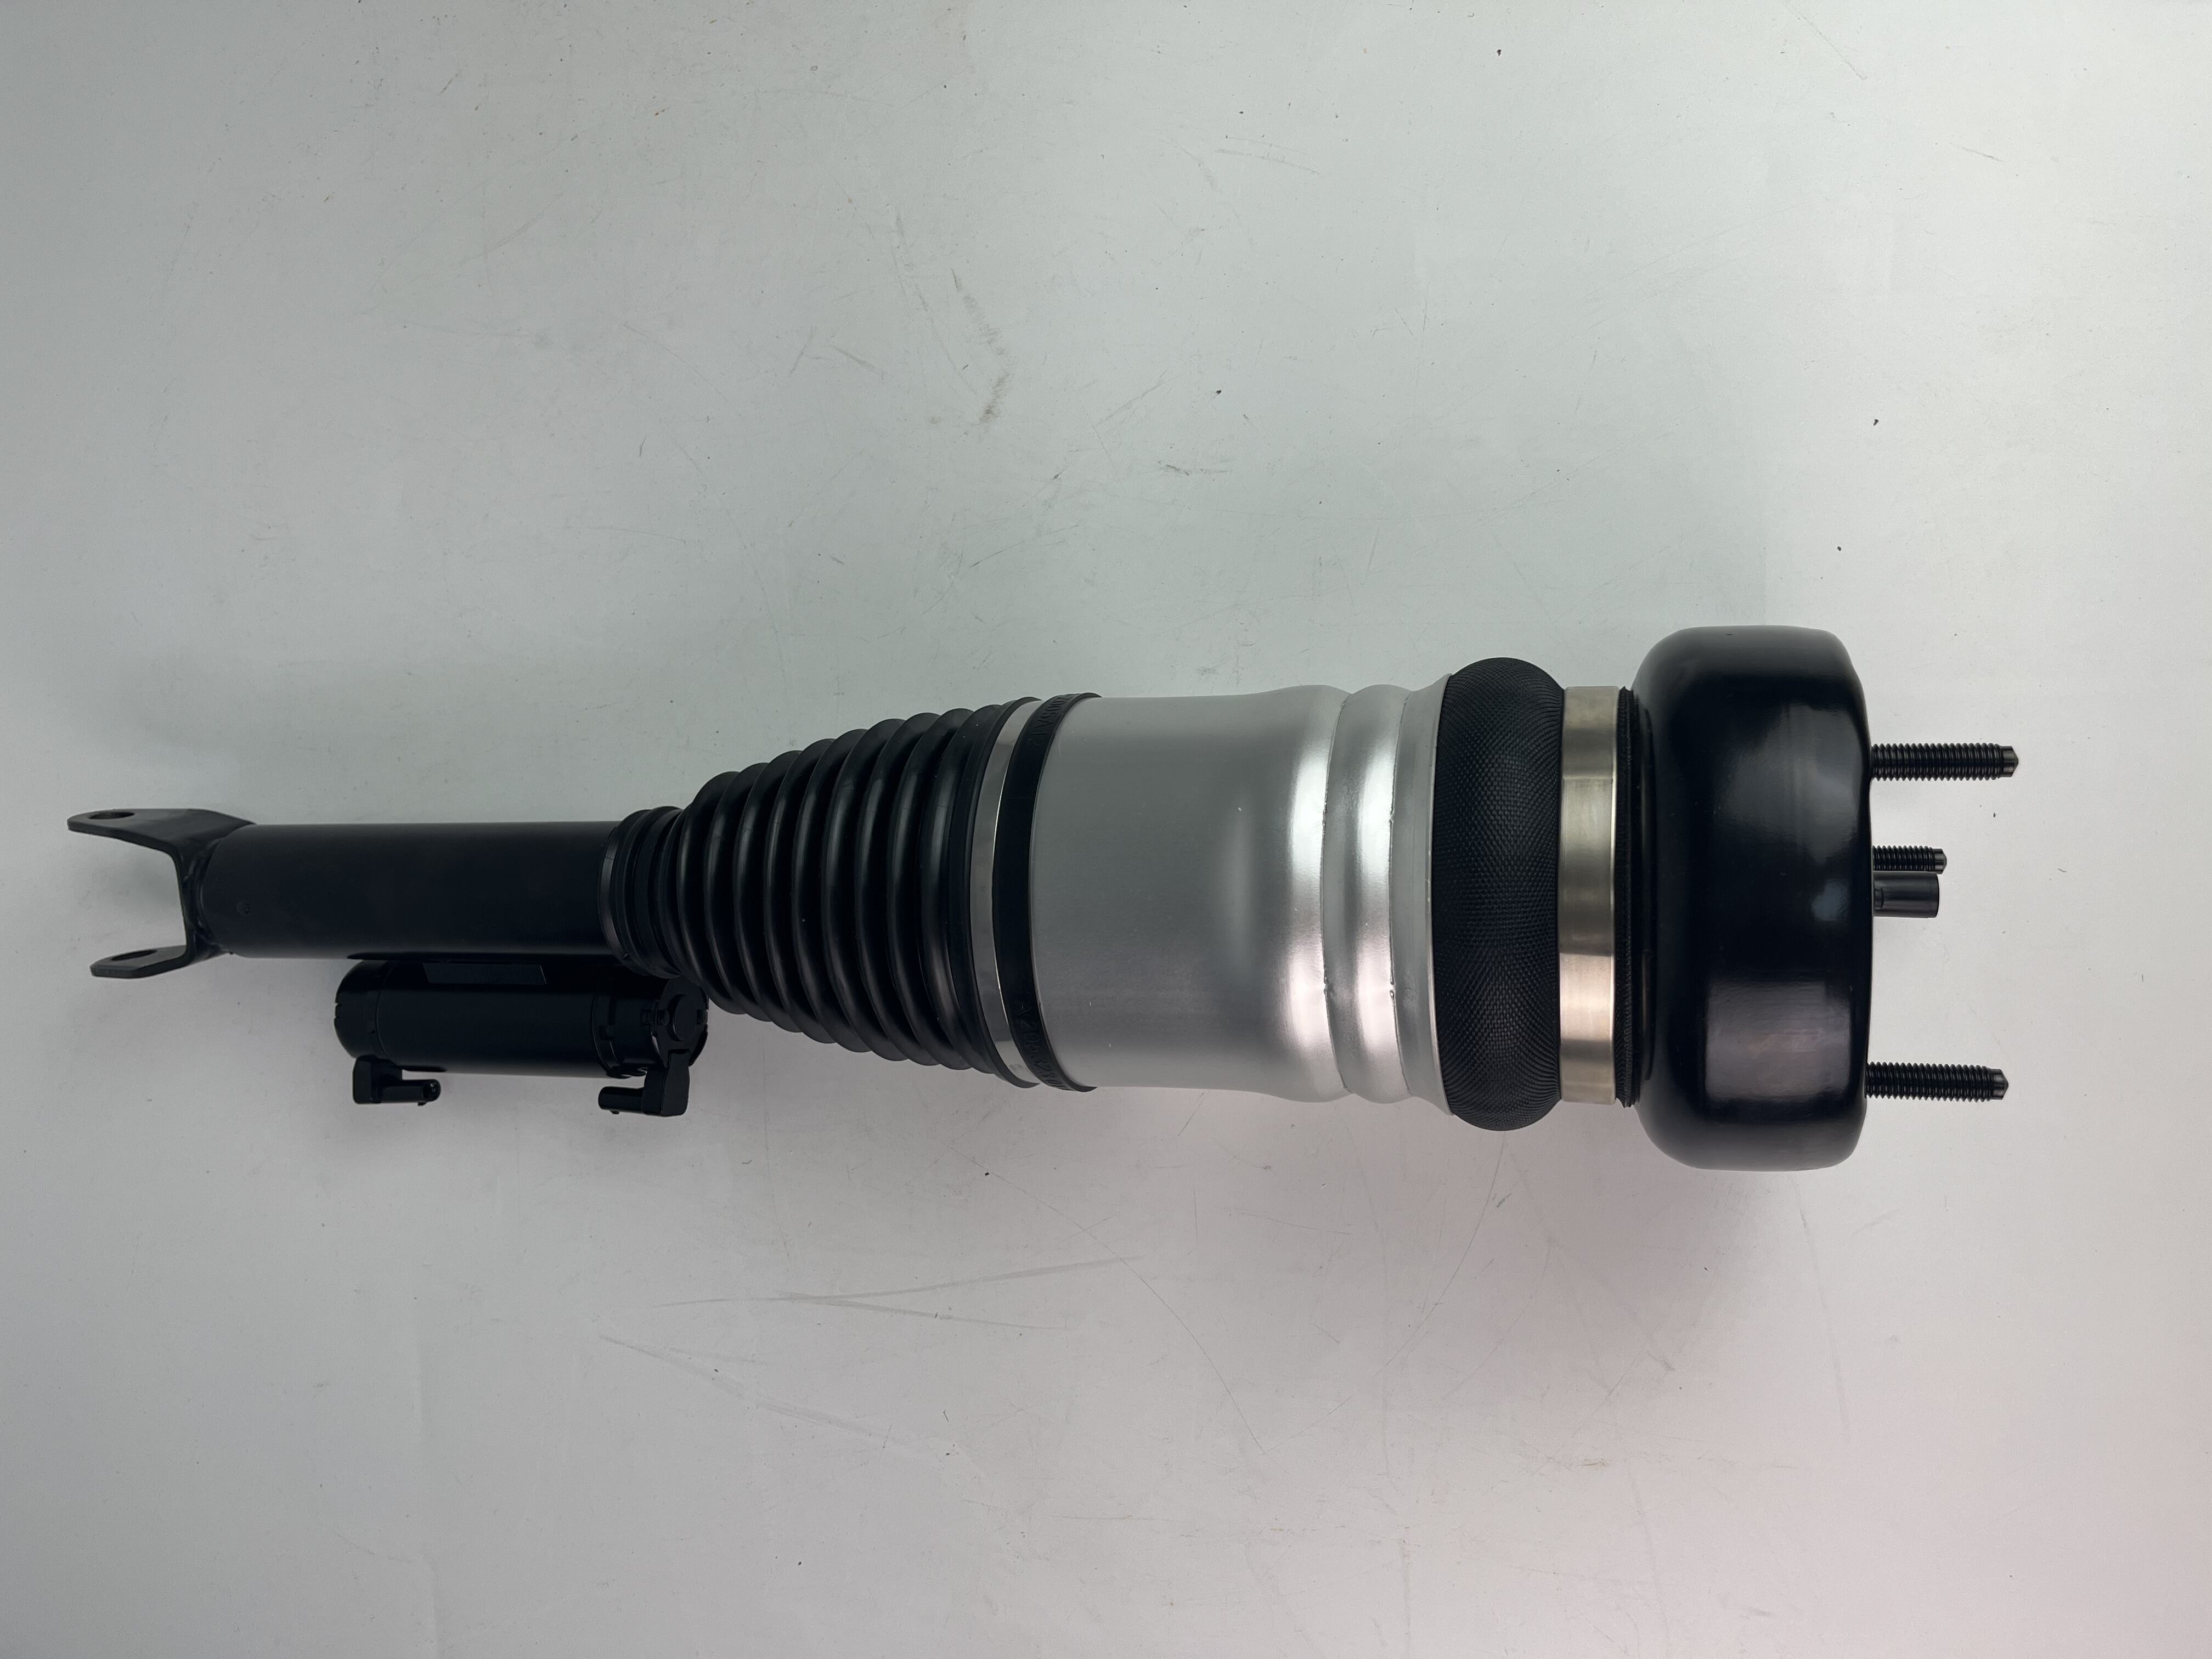
Magnetinė važiuoklė pasiekia nuostabų universalumą, leisdama atskirai reguliuoti slopinimą kiekviename ratų padėtyje. Ši kampui būdinga reguliavimo galimybė yra reikšmingas žingsnis pirmyn lyginant su tradicinėmis važiuoklėmis, kuriose visam automobiliui taikomi vienodi slopinimo nustatymai. Kai vairuojate posūkį, svoris perkeliama į išorinius ratus, o vidiniai ratai palengvėja. Magnetinė važiuoklė šį svorio perkėlimą atpažįsta naudodama jutiklius ir reaguoja sustiprindama slopinimą apkrautuose išoriniuose ratuose, kad būtų sumažintas kūno sukimasis, tuo pačiu lengvinant vidinius ratus, kad būtų išlaikytas padangų kontaktas su keliu ir važiavimo komfortas. Šis nepriklausomas valdymas sukuria lygią, stabilų platformą, kuri pagerina tiek valdymo tikslumą, tiek keleivių komfortą. Sistema nuolat stebi vertikalią pagreitinimą kiekviename kampelyje ir pritaiko slopinimo jėgas, kad būtų neutralizuoti netinkami kūno judėjimai, tuo pat metu leisdama važiuoklei sugerti kelio nelygumus. Tiesiaeigio važiavimo metu per nelygius paviršius kiekvienas slopintuvas reaguoja tik į savo rato susidurimo su keliu sąlygas. Jei dešinysis priekinis ratas įsibada į duobę, o kiti ratai važiuoja lygiu kelio paviršiumi, tik tas kampas trumpam lengvėja, kad būtų sugertas smūgis. Likusieji trys kampai išlaiko optimalius slopinimo nustatymus, neleisdami visam automobiliui sukurti svyravimų ar pasvirimo judėjimo. Šis lokalizuotas reagavimas mažina triukšmus ir virpesius, perduodamus keleiviams ir kroviniui. Nepriklausomas valdymas ypač naudingas važiuojant keliuose, kurių paviršiaus būklė skiriasi per juostos plotį. Statybos zonos, remontuoti kelio dalykai ir išlenkti keliai sukuria asimetrinius signalus, dėl kurių įprastos važiuoklės priverstos kompromituoti savo nustatymus. Magnetinė važiuoklė sprendžia kiekvieno rato unikalią situaciją nepaveikdama kitų ratų, užtikrindama optimalų veikimą visam automobiliui. Stabdymo situacijose nepriklausomas kampų valdymas suteikia reikšmingų pranašumų, nes sistema gali tiksliai kontroliuoti svorio perkėlimą. Kai stabdant svoris perkeliama į priekį, priekiniai slopintuvai sustiprėja, kad būtų kontroliuojamas suspaudimas, o užpakaliniai slopintuvai pritaikomi, kad būtų užkirstas kelias per greitam užpakalinės važiuoklės išsitiesimui. Šis subalansuotas požiūris padeda išlaikyti automobilį lygiame padėtyje ir maksimaliai padidinti stabdymo efektyvumą. Pagreitinimas sukelia priešingą efektą: užpakaliniai slopintuvai sustiprėja, kad būtų kontroliuojamas „sėdimasis“ (squat), o priekiniai slopintuvai valdo išsitiesimą. Sudėtingos valdymo algoritmai vienu metu įvertina šonines ir išilgines jėgas, tvarkydami sudėtingas apkrovos sąlygas, kai vienu metu vyksta stabdymas ir posūkis. Šis visapusiškas požiūris į važiuoklės valdymą užtikrina valdymo dinamiką ir važiavimo kokybę, kuri viršija bet kurios fiksuotos slopinimo sistemos arba rankiniu būdu reguliuojamos sistemos galimybes.

 EN